Engineer Program
Program upgrade skill di bidang engineering, dari dasar hingga mahir.
Spesial Program
Program khusus melalui platform mitra resmi dokter mekanik academy seperti Udemy, Prakerja, dan Kampus Merdeka.
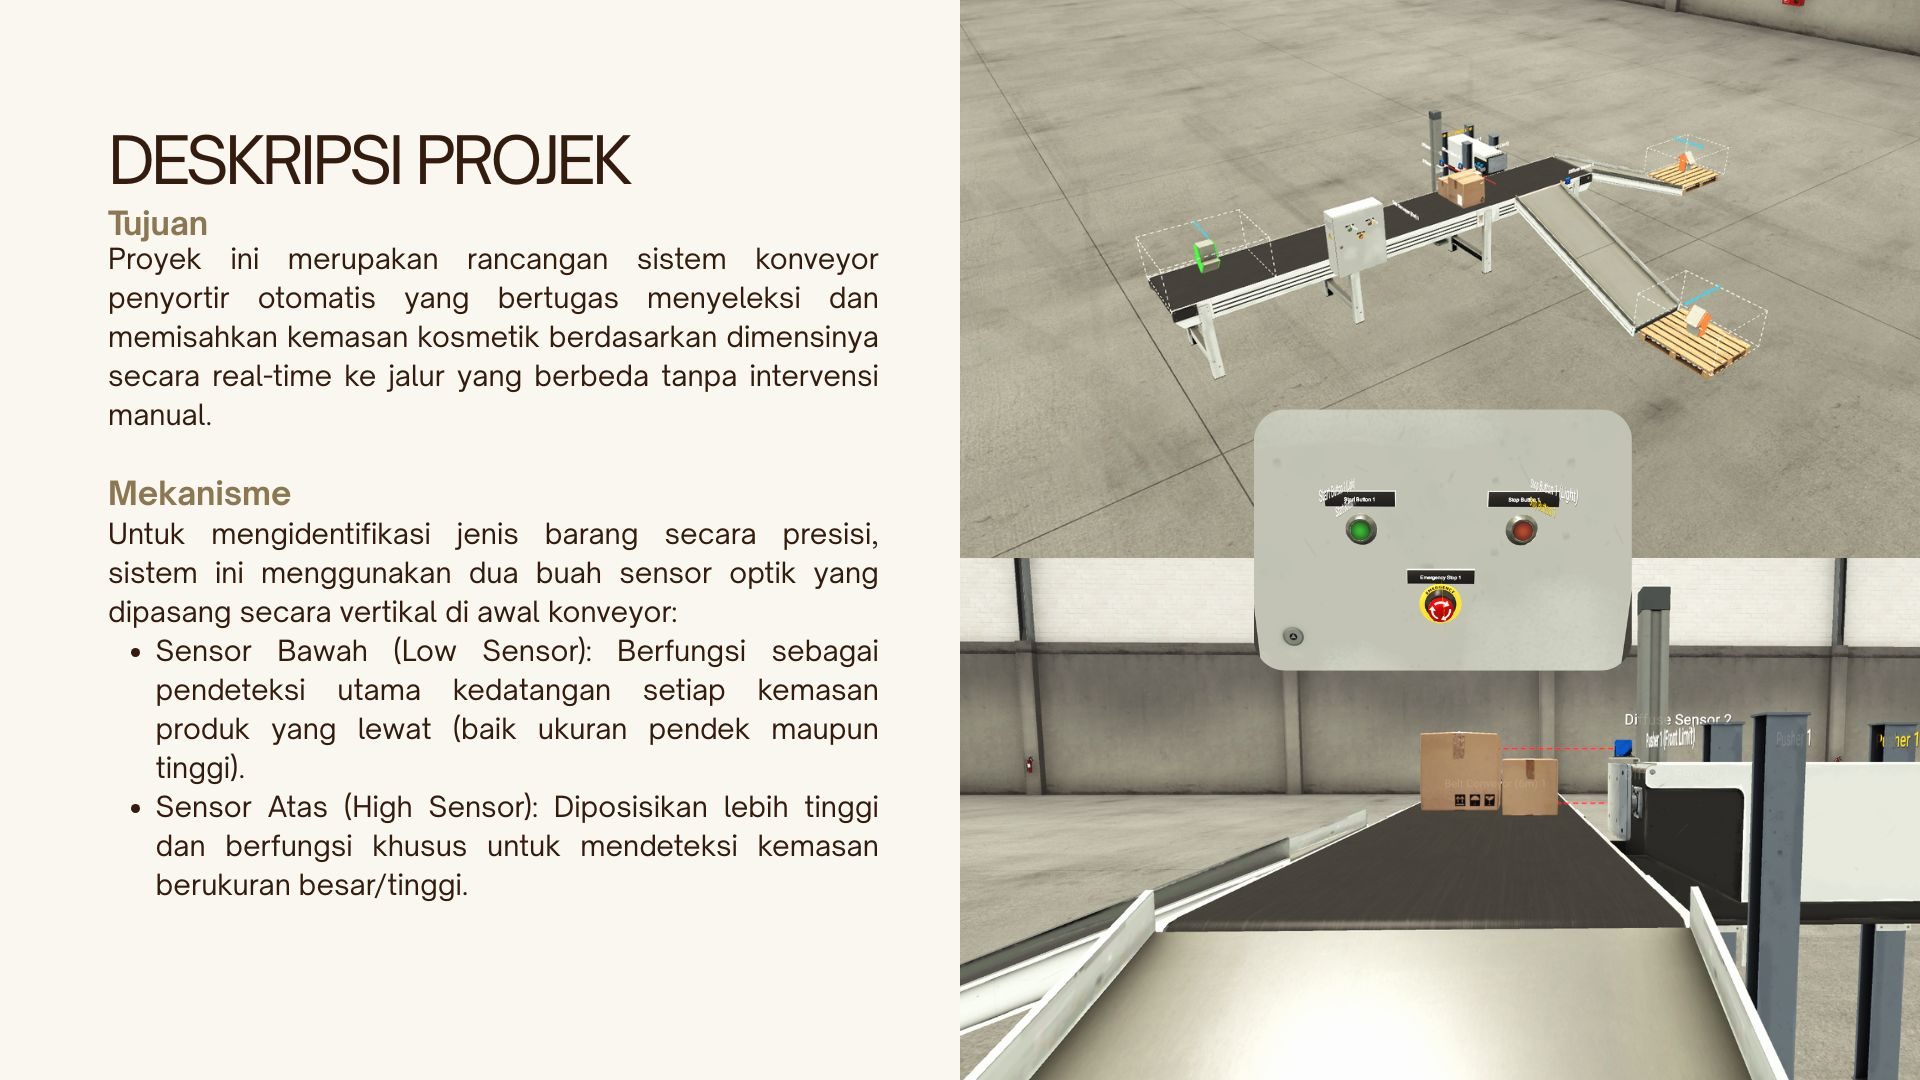
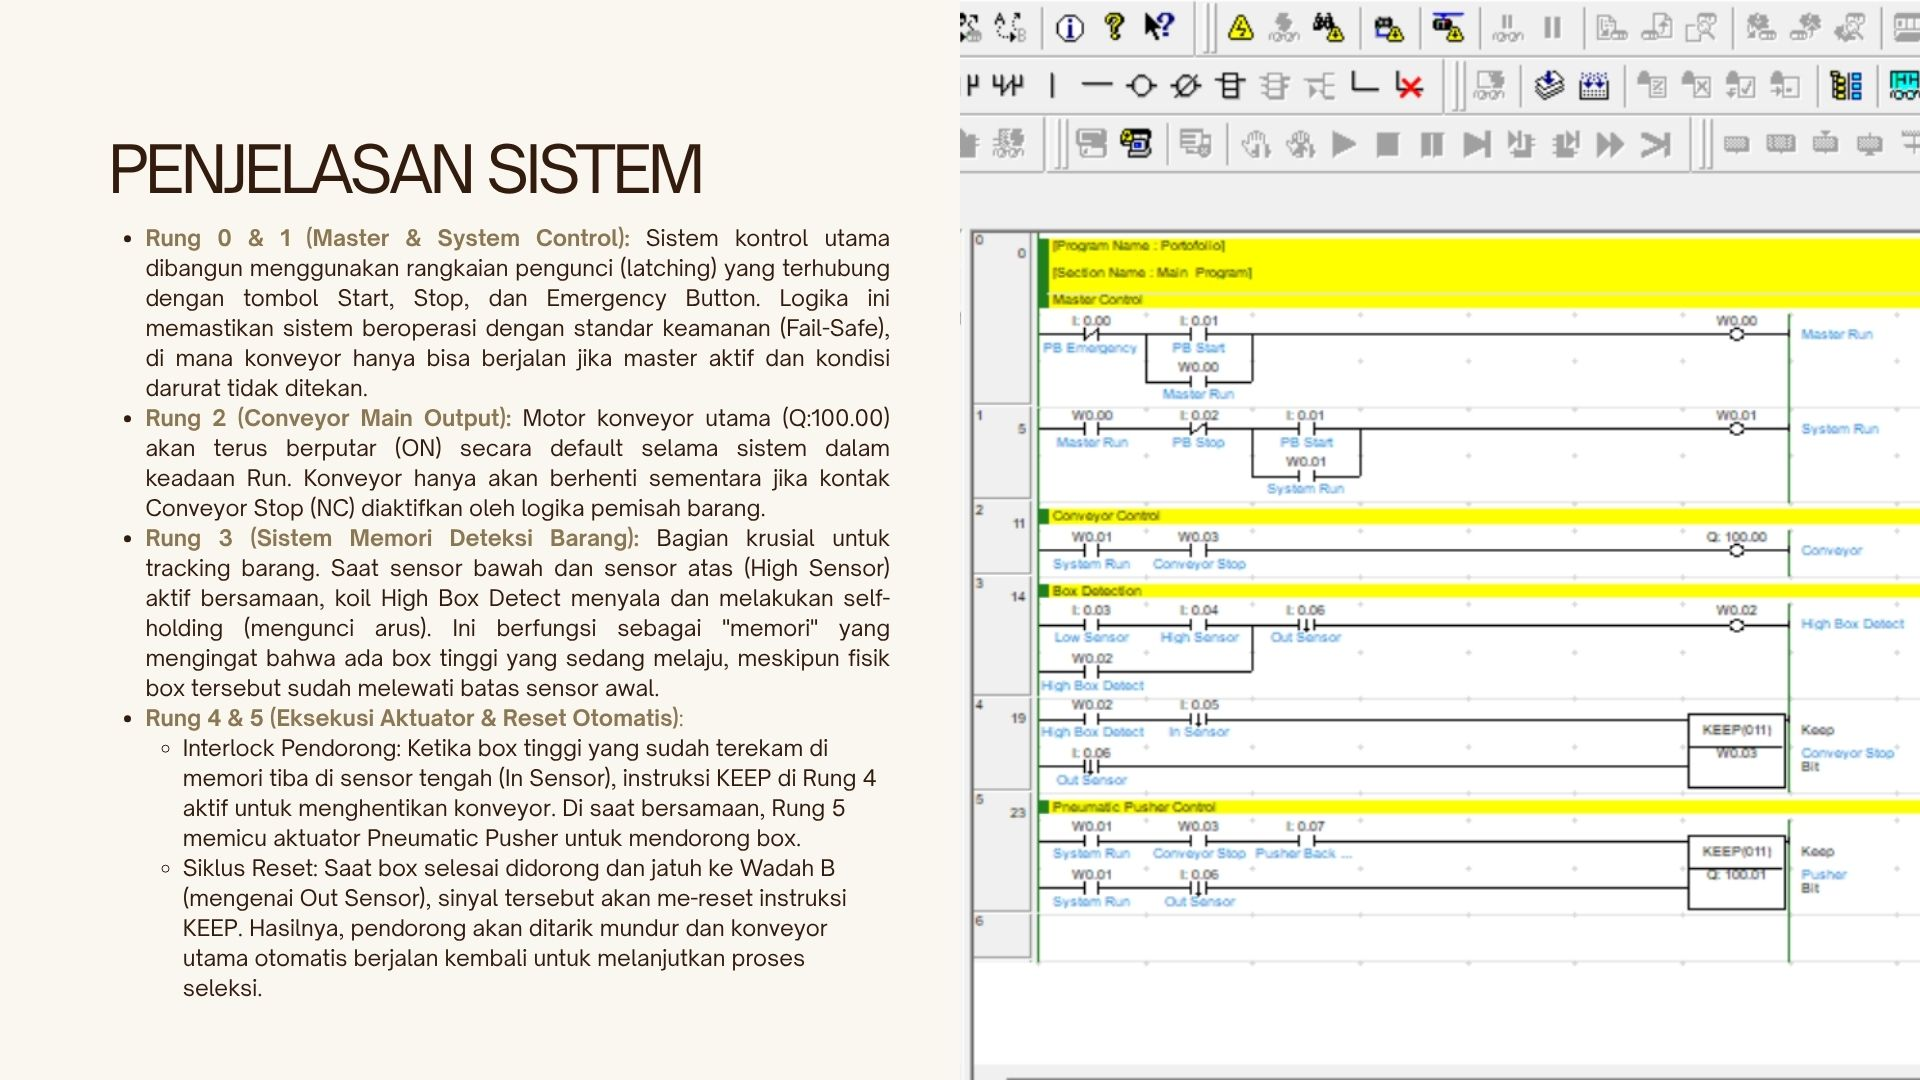
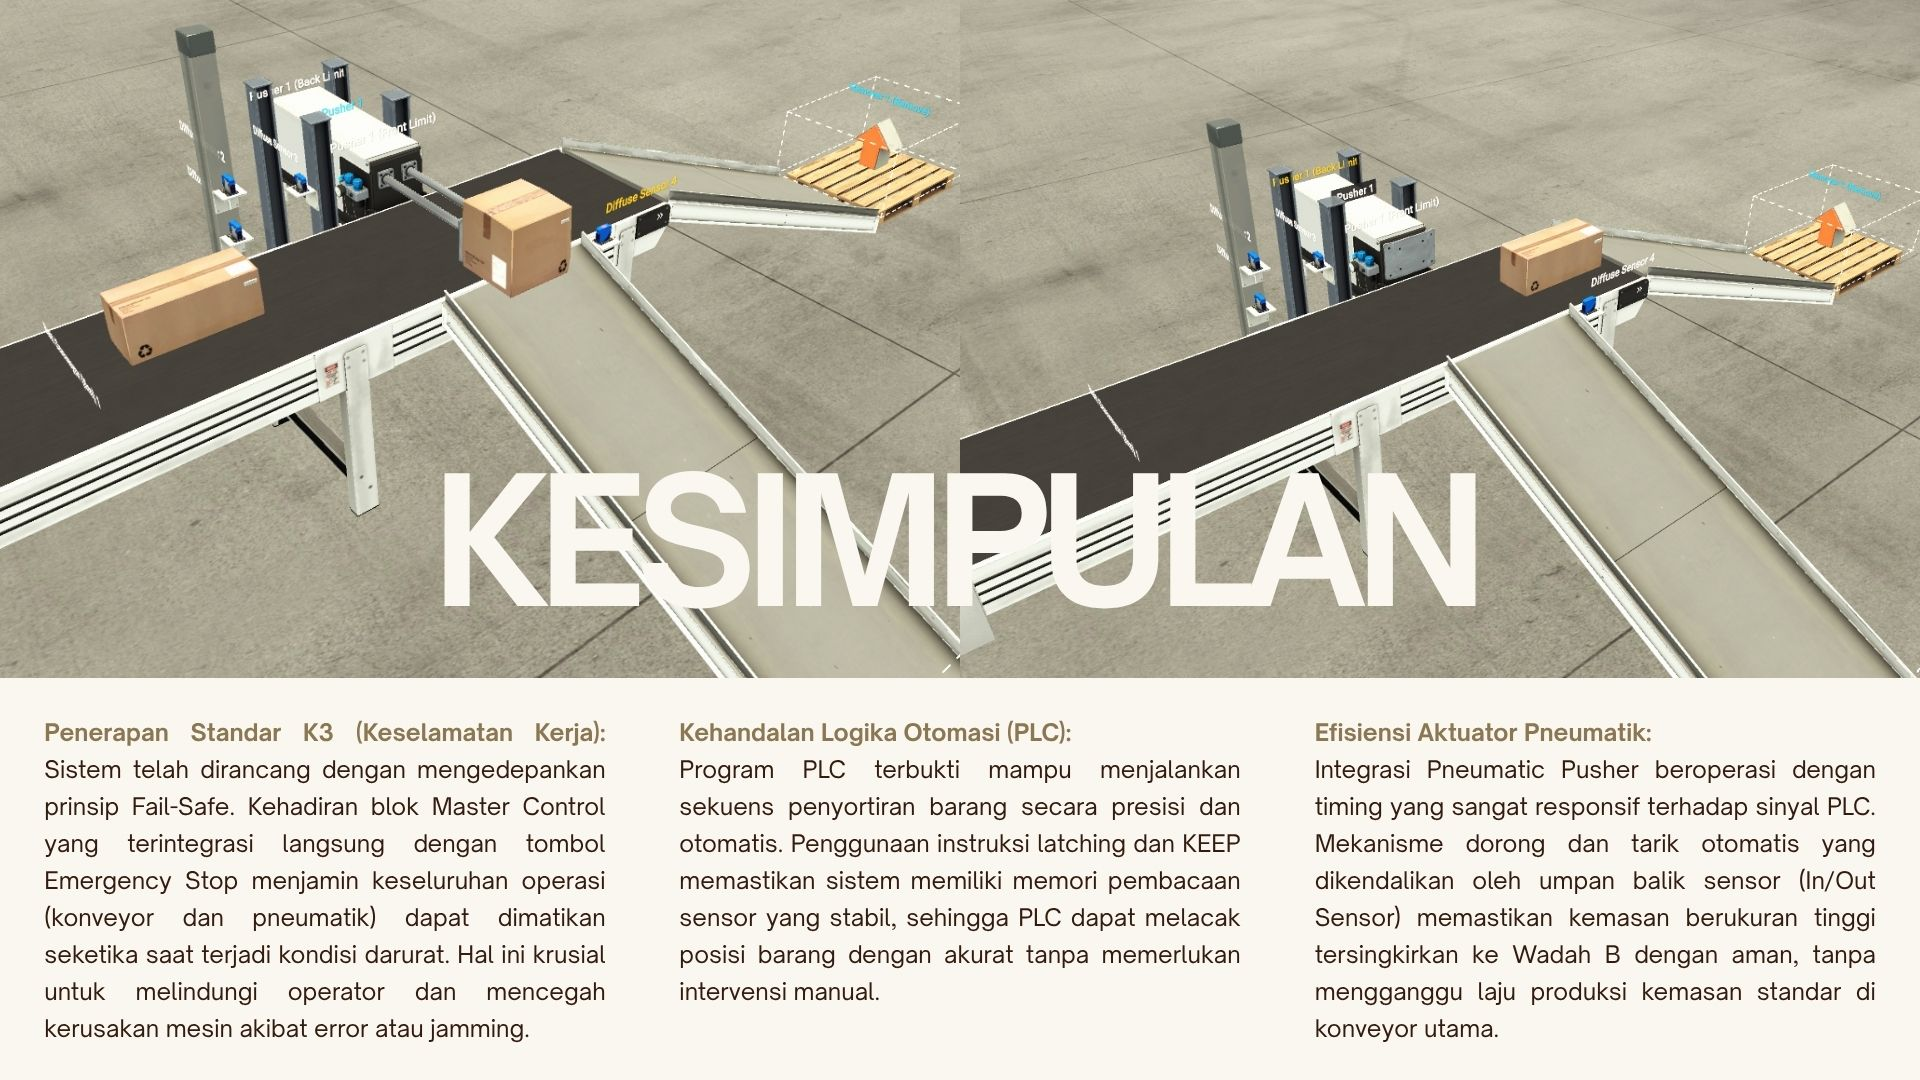
Sistem Fisik Virtual (Virtual Physical System) berbasis PLC untuk menyeleksi dan memisahkan produk di jalur perakitan berdasarkan ketinggian secara otomatis dan aman.
Proyek ini merupakan rancangan Sistem Fisik Virtual (Virtual Physical System) berbasis Programmable Logic Controller (PLC) yang disimulasikan menggunakan perangkat lunak Factory IO. Sistem ini dikembangkan khusus untuk jalur perakitan kosmetik dengan tujuan menyeleksi dan memisahkan kemasan produk secara otomatis berdasarkan dimensi tingginya.
Secara arsitektur, perangkat keras virtual yang digunakan meliputi satu unit konveyor utama sepanjang 4-6 meter sebagai jalur distribusi, dua unit sensor proximity optik (Low & High Sensor) di awal jalur, satu unit pneumatic pusher sebagai aktuator pemisah di tengah konveyor, serta dua buah wadah penampung (Wadah A dan Wadah B) di akhir jalur. Sistem ini juga mengimplementasikan standar Keselamatan dan Kesehatan Kerja (K3) dengan menyertakan panel kontrol yang dilengkapi tombol Start, Stop, dan Emergency Stop untuk fungsi Fail-Safe.
Logika operasional sistem bekerja dengan mengevaluasi kombinasi pembacaan dari kedua sensor optik. Jika kemasan yang melintas berukuran pendek, hanya Low Sensor yang aktif. Sistem akan merespons dengan membiarkan konveyor terus berjalan, mengarahkan kemasan tersebut langsung menuju Wadah A.
Sebaliknya, jika kemasan berukuran tinggi melintas, Low dan High Sensor akan terpicu secara bersamaan. Sinyal dari High Sensor ini dikunci oleh PLC menggunakan instruksi latching sebagai memori pelacakan. Ketika kemasan tinggi tersebut tiba di tengah jalur dan menyentuh sensor pendorong (In Sensor), konveyor akan berhenti sesaat dan pusher pneumatik akan berekspansi mendorong kemasan ke Wadah B. Setelah kemasan selesai didorong dan mengenai sensor akhir (Out Sensor), sistem akan mereset memori secara otomatis, menarik mundur pusher, dan menjalankan konveyor kembali untuk memproses barang berikutnya.
Melalui desain instruksi KEEP dan sistem interlock yang presisi, proyek ini menghasilkan siklus otomasi yang stabil, responsif terhadap perubahan ukuran barang, dan bebas dari bentrokan logika mekanis. Pengembangan arsitektur kontrol otomasi seperti ini juga memberikan fondasi yang kuat jika nantinya sistem ingin diintegrasikan dengan HMI atau SCADA untuk visualisasi data produksi secara real-time.
0 Orang Menyukai Karya Ini